


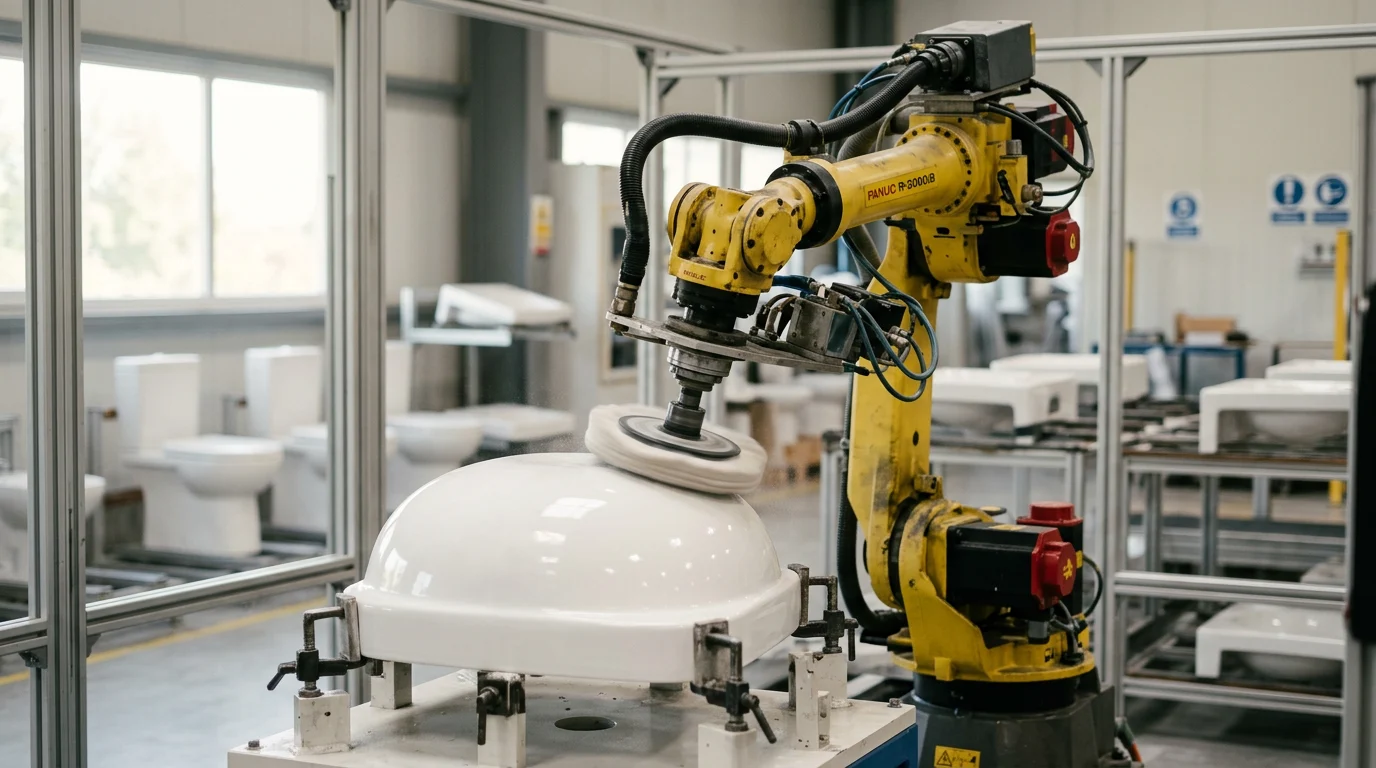
En feilfri kranfinish er ikke bare kosmetisk; det er et målbart produksjonsresultat som påvirker beleggkvaliteten, merkevareoppfatningen og utbyttet. I sanitærarmaturer i metall har tradisjonell håndpolering lenge gitt den endelige glansen, men det gir også varierende resultater, høy arbeidsavhengighet, ergonomisk risiko og økende samsvarspress. Automatisering endrer den ligningen ved å gjøre sliping, polering og polering om til kontrollerte, repeterbare prosesser støttet av kraftkontroll, verktøystrategi og oppstrøms støpedisiplin. Denne artikkelen undersøker hvor robotpolering skaper størst verdi, hvor manuell ferdighet fortsatt er viktig, og hvordan produsenter kan planlegge overgangen uten å gå på kompromiss med overflatekvalitet eller produksjonsfleksibilitet.
Hvorfor automatisering av polering av sanitærutstyr er viktig
Mens «sanitærutstyr» internasjonalt betegner keramiske baderomsarmaturer, omfatter begrepet i forbindelse med overflatebehandling ofte tilhørende metallarmaturer og rørleggerutstyr. Denne artikkelen fokuserer utelukkende på den kritiske automatiseringen av disse metallkomponentene. Produksjon av disse metallarmaturene – som messing-, sinklegerings- og rustfritt stålkraner – innebærer strenge estetiske krav. For disse produktene dikterer visuell feilfrihet direkte markedsverdien. Historisk sett krevde det omfattende manuelt arbeid å slipe, polere og polere komplekse, buede overflater for å oppnå en speilblank finish. Men etter hvert som globale produksjonstoleranser strammer inn og produksjonsskalaen øker, har avhengigheten av manuell polering blitt en betydelig flaskehals. Moderne automatisering representerer en kritisk utvikling, som skifter industrien fra en svært variabel, håndverksmessig prosess til en forutsigbar, datadrevet produksjonsoperasjon.
Automatisert overflatebehandling er avgjørende for å opprettholde jevn overflateruhet. Avanserte elektropletteringer krever ofte Ra-verdier strengt under 0,2 µm. Avgjørende er at denne suksessen avhenger av oppstrøms prosesskontroll. I motsetning til et erfarent menneske, kan ikke automatisert polering intuitivt tilpasse seg variabel porøsitet, inkonsekvent avskalling eller dimensjonsavvik i råstøpegodset. Derfor, høykvalitets, repeterbar oppstrøms støping er en absolutt forutsetning. Først da kan automatisering effektivt redusere de økende kostnadene og risikoene forbundet med tradisjonell håndpolering.
Arbeidsplanlegging og arbeidsstyrkepåvirkning
Den mest umiddelbare strategiske katalysatoren for automatisering av poleringslinjer er det endrede landskapet for industriarbeid. Manuell polering er ergonomisk krevende og utsetter arbeidere for betydelige helsefarer på arbeidsplassen, inkludert vibrasjonsinduserte skader og luftbårne partikler. Ettersom regelverk fra organer som Den internasjonale standardiseringsorganisasjonen (spesielt gjennom standarder som ISO 45001), sammen med arbeidsmiljøregulatorer som OSHA og EU-OSHA, i økende grad legger vekt på sikkerhet på arbeidsplassen og miljøkontroller, og det har blitt en belastning å opprettholde store manuelle poleringsavdelinger.
Ved å implementere robotpoleringsceller kan produsenter av sanitærutstyr vanligvis redusere behovet for direkte poleringsarbeidskraft med 60 % til 80 % per produksjonslinje. Denne reduksjonen beskytter bedriften mot akutt mangel på kvalifisert arbeidskraft og lar driftsledere omdirigere menneskelig kapital til kvalitetsinspeksjon på høyt nivå, maskinprogrammering og forebyggende vedlikehold – roller som gir større systemisk verdi til driften.
Der håndpolering fortsatt er viktig
Til tross for den raske utviklingen innen robotikk, beholder håndpolering et strategisk fotfeste i spesifikke produksjonsscenarier. Automatiserte systemer utmerker seg i miljøer med høyt volum og svært repeterbare egenskaper, men de sliter med den økonomiske begrunnelsen for produksjonsserier med ultralavt volum. For produksjonsbatcher som faller under 500 enheter årlig, overgår programmeringstid og kostnader for tilpasset verktøy for endearmsmontering (EOAT) for blandede produktlinjer ofte arbeidsbesparelsene.
Utover lavvolumsøkonomien introduserer automatisering fysiske begrensninger med svært skreddersydde arkitektoniske inventar. Enkelte eldre design har ekstremt skarpe utvendige underskjæringer der standard robotpoleringsskiver ikke fysisk kan nå uten å kollidere med inventaret. Til slutt krever mange ultrahøyspeiloverflater fortsatt et siste, lett manuelt poleringstrinn. Nåværende kraft-momentsensorer, selv om de er svært avanserte, kan ikke fullstendig gjenskape menneskelig taktil tilbakemelding når de bruker mikrojusteringene som trengs for en feilfri, speillignende glans. I disse nisjeapplikasjonene er den adaptive romlige resonneringen til en erfaren håndverker fortsatt uunnværlig.
Hva automatisering av polering av sanitærutstyr dekker
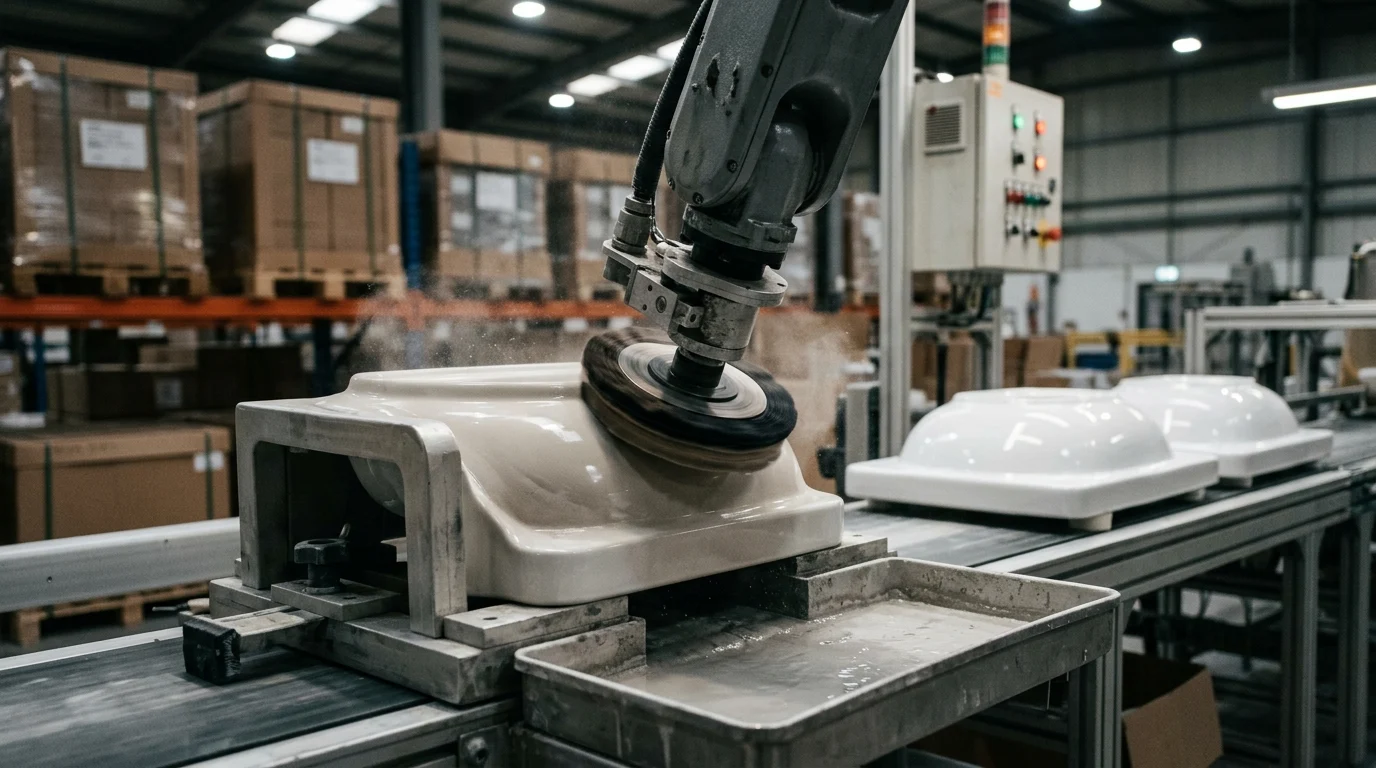
For å forstå omfanget av poleringsautomatisering for rørleggerutstyr kreves det å kategorisere tilgjengelige teknologier basert på nivået av menneskelig inngripen og kinematisk kompleksitet. For metallinventar omfatter spekteret av overflatebehandling alt fra grunnleggende mekanisk assisterte maskiner til svært avanserte fleraksede robotceller som er i stand til autonom verktøykompensasjon.
Manuell, halvautomatisk og helautomatisk polering
Polering av sanitærutstyr i metall kan deles inn i tre distinkte driftsnivåer. Manuell polering er utelukkende avhengig av menneskelige operatører som manuelt påfører arbeidsstykket mot en roterende slipeskive. Halvautomatisk polering introduserer mekanisk konsistens, ofte ved bruk av roterende indeksbord eller kamdrevne maskiner der en operatør laster delen, men maskinen utfører en fast poleringssyklus. Helautomatisk polering bruker 6-aksede eller 7-aksede industriroboter integrert med sofistikerte slipemiddeldispenseringssystemer og kraft-momentsensorer for å håndtere hele prosessen uten menneskelig inngripen.
| Poleringsmetode | Typisk effekt (enheter/time) | Gjennomsnittlig feilrate | Verktøyfleksibilitet |
|---|---|---|---|
| Håndbok | 15–25 | 10 %–15 % | Svært høy |
| Halvautomatisert | 40–60 | 4 %–8 % | Moderat |
| Helautomatisert | 80–120 | Lav til moderat |
Merk: Produksjons- og feilrater varierer dramatisk etter land, produktmiks og oppstrøms støpekvalitet. Feilraten på
Som vist i sammenligningen, øker helautomatiske systemer gjennomstrømningen drastisk og minimerer feil, selv om de krever betydelig forhåndsprosjektering for å imøtekomme produktembytte.
Vanskelige produktgeometrier og overflatesoner
Sanitærutstyr, spesielt moderne kraner og dusjhoder, er beryktet for sine komplekse geometrier. Feiende asymmetriske kurver, skarpe overgangskanter og smale innvendige radier byr på betydelige utfordringer for å opprettholde jevn slipekontakt. Hvis en poleringsskive blir værende en brøkdel av et sekund for lenge på en skarp kant, kan det endre geometrien, noe som resulterer i en avvist del.
Automatisering dekker disse vanskelige sonene ved bruk av programvare for offline programmering (OLP) og aktive samsvarsenheter. OLP lar ingeniører simulere hele poleringsbanen i et virtuelt miljø, og sikrer at avvik i verktøybanen holdes innenfor en streng toleranse på +/- 0,1 mm. Dette presisjonsnivået garanterer at selv de vanskeligste overflatesonene får jevn slipebehandling uten at det går på bekostning av støpegodsets grunnleggende geometri.
Slik sammenligner du poleringsmetoder
Å velge den optimale poleringsmetoden krever en grundig, datasentrisk evaluering av fabrikkens nåværende kapasitet kontra dens fremtidige produksjonsmål. Å sammenligne disse metodene går utover enkle enhets-per-time-målinger; det krever en helhetlig vurdering av prosessstabilitet, forbruksutnyttelse og langsiktig økonomisk avkastning.
Viktige evalueringskriterier
Når ingeniører evaluerer poleringsmetoder, må de prioritere konsistens, gjennomstrømning og skrapreduksjon. I manuelle operasjoner vil utmatting uunngåelig forringe konsistensen etter hvert som skiftet skrider frem, noe som fører til varierende overflatebehandling. Et automatisert system eliminerer denne variasjonen og opererer med identisk presisjon i begynnelsen og slutten av en produksjonssyklus.
En kritisk evalueringsmåling er førstepassasjeutbyttet (FPY). Automatiserte linjer sikter vanligvis mot en optimalisert FPY på over 98 % for standardgeometrier, noe som effektivt minimerer de høyere avvisningsratene som historisk sett er sett i manuelle avdelinger, noe som i stor grad påvirker effektiviteten nedstrøms galvanisering. Ved å stabilisere FPY unngår produsenter de økende kostnadene ved omarbeiding og effektiviserer den totale produksjonsflyten.
Slipemidler, verktøytrykk og prosesskontroll
Kjernen i enhver vellykket poleringsoperasjon ligger i samspillet mellom slipemediet og metalloverflaten. I manuelle oppsett er operatørene avhengige av intuisjon for å justere verktøytrykket etter hvert som slipeskiven slites ned. Automatiserte systemer erstatter denne intuisjonen med aktiv kraftkontrollteknologi.
Robotceller bruker kraft-momentsensorer montert på robotens håndledd eller poleringsspindelen. Disse sensorene justerer dynamisk robotens posisjon for å opprettholde en konstant kontaktkraft, som vanligvis varierer fra 20 til 50 Newton som et illustrerende referansepunkt, avhengig av den spesifikke legeringen og slipemiddelet. Avgjørende er at messing, sinklegeringer og rustfritt stål har distinkte hardhets- og termiske egenskaper. Dette betyr at spindelkraft, slipemiddelvalg og robotens kontaktkrefter krever materialspesifikk kalibrering snarere enn en generalisert tilnærming. Denne kontinuerlige, materialkalibrerte prosesskontrollen sikrer jevn materialfjerning og forlenger levetiden til slipebåndene og -skivene ved å forhindre overdreven, ujevn slitasje.
Kostnadsdrivere og avkastning
Den økonomiske sammenligningen mellom manuell og automatisert polering avhenger av å analysere kapitalutgifter (CapEx) mot langsiktige driftsutgifter (OpEx). Selv om robotceller krever betydelige initiale investeringer, endrer deres evne til å optimalisere bruken av forbruksvarer og kutte arbeidskostnader fundamentalt den økonomiske modellen.
| Kostnadsdriver | Manuell polering | Helautomatisert polering |
|---|---|---|
| Estimerte investeringskostnader | Lav ($2000–5000 dollar/stasjon) | Høy ($150 000–$350 000/celle) |
| Slipemiddelforbruk | Høyt (ujevnt trykk) | Optimalisert (kraft-momentstyrt) |
| Lønnskostnader (OpEx) | Høy (med forbehold om regional arbeidsarbitrasje og fullbelastede lønnssatser) | Lav (1 veileder per 3–4 celler) |
| Omarbeidings- og skrapkostnader | Høy (10–15 % avvisningsrate) | Minimal (målretting |
For en typisk mellomstor til storskala produsent som opererer med en toskiftstruktur, ligger avkastningen på investeringen (ROI) for en helautomatisert poleringscelle vanligvis mellom 18 og 36 måneder. Denne referanseverdien kan imidlertid endres vesentlig av skjulte automatiseringskostnader. Systemintegrasjon, programvarelisensiering, forebyggende vedlikehold og reservedeler krever alle løpende kapital. Den faktiske avkastningstidslinjen varierer betydelig basert på disse faktorene, sammen med regionale lønnssatser, spesifikk produktmiks og den resulterende reduksjonen i skrap.
Slik går du over til automatisert polering
Overgangen fra et tradisjonelt, manuelt dominert støperi til en automatisert etterbehandlingsavdeling er et komplekst ingeniørprosjekt. Det krever grundig planlegging, presis grunnlinje for nåværende drift og en strukturert tilnærming til utstyrsintegrasjon for å unngå forstyrrende produksjonsnedtid.
Revisjon av feil, takttid og arbeidsforbruk
Overgangen starter med en omfattende revisjon av den eksisterende manuelle prosessen. Produsenter må kvantifisere sine nåværende feiltyper og finne nøyaktig hvor menneskelige operatører sliter med spesifikke geometrier. Samtidig er revisjon av takttid avgjørende for å etablere ytelsesmål.
Hvis for eksempel en manuell operatør trenger gjennomsnittlig 180 sekunder for å fullføre en poleringssekvens med flere trinn på en standard messingkranhus, vil ingeniørteamet bruke denne grunnlinjen til å designe en automatisert celle som er i stand til å redusere takttiden til 45 sekunder gjennom samtidige operasjoner og optimaliserte verktøybanebaner.
Viktige utstyrsspesifikasjoner
Det er avgjørende å spesifisere riktig utstyr for håndtering av tunge støpegods og spesifikke legeringer som brukes i sanitærutstyr. Robotens nyttelast og spesifikasjonene for poleringsspindelen må samsvare med vekten på innretningene og de nødvendige materialfjerningshastighetene.
Industriroboter krever vanligvis en nyttelastkapasitet på mellom 20 og 50 kg for å håndtere tunge messingstøpegods eller manipulere store slipeverktøy. Denne klassifiseringen gjelder vanligvis for flerdelte festeanordninger eller tunge holdejigger i stedet for en enkelt kran. Videre må poleringsspindler levere tilstrekkelig dreiemoment for å forhindre at de stopper under belastning. Avhengig av metallets hardhet krever dette vanligvis en spindeleffekt på 5 til 15 kW. Spesifisering av utstyr under disse tersklene vil resultere i overdreven vibrasjon, dårlig overflatefinish og akselerert mekanisk slitasje.
Igangkjøring, validering og operatøropplæring
Den siste fasen av overgangen involverer grundig fabrikkakseptansetesting (FAT) og anleggsakseptansetesting (SAT), i tillegg til tilpasning av arbeidsstyrken. Validering av bane og innledende Ra-verifisering starter vanligvis i løpet av FAT-fasen på integratorens anlegg. Etter levering krever igangkjøring av en automatisert celle en 4 til 6 ukers SAT-fase der ingeniører finjusterer robotbanene, justerer slipemiddeldoseringshastigheter og verifiserer at overflatebehandlinger oppfyller spesifikke avanserte krav til galvanisering i det virkelige produksjonsmiljøet.
Like viktig er operatøropplæring. Selv om automatisering reduserer det totale antallet poleringsarbeidere betydelig, skjer de mest vellykkede overgangene når produsenter selektivt beholder og oppgraderer sine beste manuelle poleringsmaskiner til å bli robotoperatører. Disse personene har en intuitiv forståelse av hvordan metallet skal se ut og oppføre seg, noe som gjør dem til ideelle kandidater til å føre tilsyn med de automatiserte cellene, administrere verktøyslitasjekompensasjoner og sikre langsiktig prosesstabilitet.
Hvordan velge riktig automatiseringsstrategi
Å ta i bruk automatisering er ikke en binær avgjørelse mellom helt manuelle eller helrobotiserte systemer. Produsenter av rørleggerutstyr må tilpasse automatiseringsstrategien sin til sin spesifikke produktmiks, fabrikkinfrastruktur og regionale samsvarsmandater for å sikre en bærekraftig og lønnsom utrulling.
Når halvautomatisering er det bedre valget
Helautomatiserte 6-aksede robotceller er ideelle for produksjonsmiljøer med høyt volum og lav blanding. For produsenter som jobber med en katalog med høy blanding og middels volum – der produksjonsløpene ofte endres – gir imidlertid halvautomatisering ofte en overlegen driftsbalanse.
Halvautomatiske CNC-poleringsmaskiner eller programmerbare rotasjonsbord tilbyr raskere oppsetttider og større fleksibilitet. Hvis et anlegg krever hyppige produktbytter som tar mindre enn 15 minutter å utføre, gir en halvautomatisk strategi den nødvendige mekaniske konsistensen uten den tunge programmeringskostnaden forbundet med kompleks robotkinematikk.
Kvalitetsstandarder, samsvar og fabrikkoppsett
Den valgte automatiseringsstrategien må også ta hensyn til strenge miljømessige krav og fysiske romlige begrensninger. Automatisert polering genererer svært konsentrert metallisk støv, noe som krever robuste avsugssystemer.
Viktige konklusjoner
- Bruk poleringsautomatisering for produksjon av store mengder sanitærutstyr der konsistent geometri og repeterbare overflatekrav rettferdiggjør robotprogrammering og investering i verktøy.
- Kontroller oppstrøms støpekvalitet før automatisering, fordi porøsitet, overflødig avflamming og dimensjonsvariasjon kan hindre roboter i å oppnå stabile poleringsresultater.
- Målrett overflateruhet under Ra 0,2 µm når du forbereder premium metallsanitærutstyr for avanserte galvaniseringsapplikasjoner.
- Planlegg endringer i arbeidsstyrken rundt en reduksjon på 60 % til 80 % i direkte poleringsarbeid per linje, med operatører omdisponert til inspeksjon, programmering og forebyggende vedlikehold.
- Behold selektiv håndpolering for partier under 500 enheter årlig, utilgjengelige underskjæringer, skreddersydde design og endelig speilblank overflateforedling.
Ofte stilte spørsmål
Hva gjelder automatisering av polering av sanitærutstyr?
Innen overflatebehandling gjelder det hovedsakelig sanitærarmaturer i metall som kraner, messingkomponenter, deler i sinklegering og rørleggerutstyr i rustfritt stål i stedet for keramiske armaturer.
Hvorfor er automatisert polering viktig før galvanisering?
Avansert elektroplettering krever ofte ekstremt konsistente overflater, vanligvis under Ra 0,2 µm. Robotsliping og polering bidrar til å kontrollere overflateruhet og redusere defekter som blir synlige etter plettering.
Kan robotpolering erstatte håndpolering fullt ut?
Ikke alltid. Roboter er sterkest i repeterbar produksjon i store volum, mens håndpolering fortsatt kan være nødvendig for svært lave volumer, komplekse underskjæringer, eldre design eller siste speilblanke finpussinger.
Hvor mye arbeid kan en robotpoleringslinje redusere?
En godt planlagt robotpoleringscelle kan vanligvis redusere direkte behov for poleringsarbeid med omtrent 60 % til 80 % per produksjonslinje, samtidig som arbeiderne flyttes over til inspeksjons-, programmerings- og vedlikeholdsroller.
Hva må kontrolleres før automatisering av polering av sanitærutstyr?
Oppstrøms støpekvalitet må være repeterbar. Porøsitet, flash og dimensjonsvariasjoner kan undergrave robotkonsistensen fordi automatiserte systemer ikke kan kompensere for uforutsigbare defekter slik en dyktig menneskelig operatør kan.